
Article · IA & agents
Transférer une politique de conduite par une représentation intermédiaire
MILER sépare la représentation sémantique de l'environnement et l'action afin de tester un transfert simulation-réel sans entraînement supplémentaire.
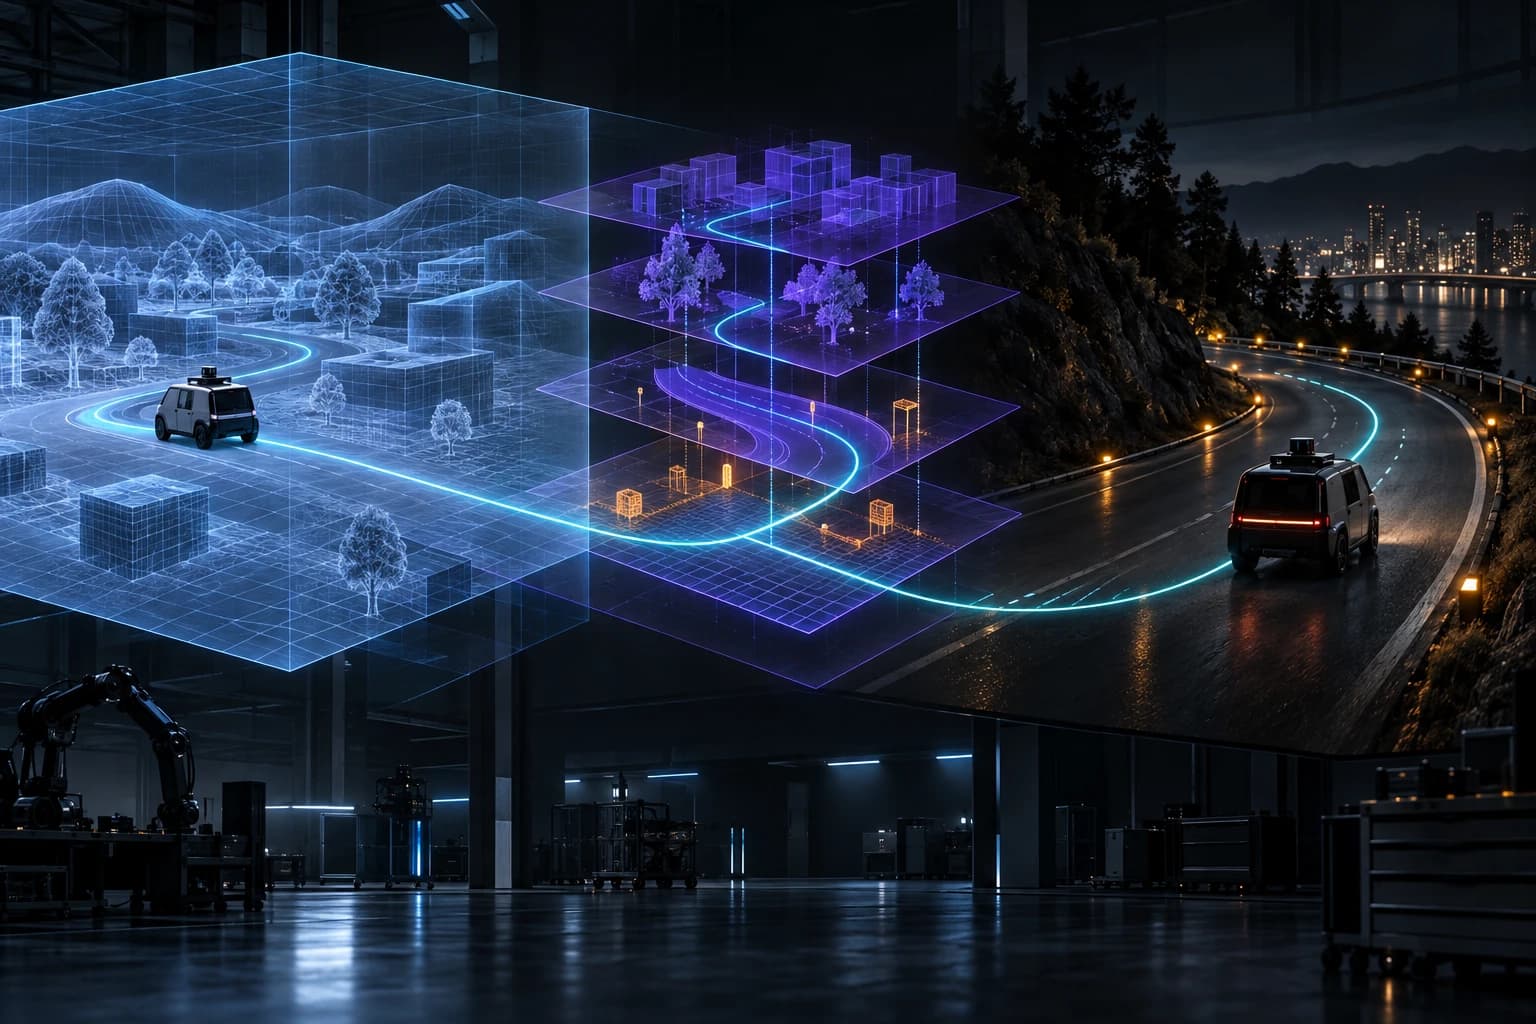
Le transfert est un problème de représentation
Le renforcement peut apprendre des politiques efficaces en simulation, mais les détails visuels changent lorsqu'un véhicule sort du simulateur. Thomas Steinecker, Denis Trescher, Alexander Bienemann, Thorsten Luettel et Mirko Maehlisch présentent MILER pour réduire cet écart dans la conduite autonome non structurée.
Une carte sémantique commune
Pendant l'entraînement, un simulateur MLR produit une représentation sémantique intermédiaire et la politique reçoit cette entrée pour contrôler un modèle bicyclette. Au déploiement, les données caméra et LiDAR sont transformées par BEVFusion vers une représentation compatible. Les actions ne sont pas appliquées directement : une stratégie d'alignement de trajectoire encadre le transfert de perception et de contrôle.
Résultats rapportés
Sur une piste réelle de 3 km comportant obstacles, épingles, sections hors route et vitesses jusqu'à 33,6 km/h, les auteurs ont parcouru 17,3 km avec deux véhicules sans intervention humaine. Le stack complet fonctionne sur un Jetson AGX Orin.
Interprétation éditoriale : faire passer un contrat d'état avant l'action
Un agent logiciel peut également bénéficier d'une représentation intermédiaire stable : état du dépôt, plan de tests et permissions effectives. La commande produite ne devrait partir que si cette représentation respecte le contrat attendu. Cela rend le transfert entre environnements plus mesurable, sans prétendre supprimer les différences du réel.
Limites et statut de la source
Les essais sont liés à une piste, deux véhicules et un stack matériel précis. Un transfert sans intervention dans ce contexte ne prouve pas la robustesse sur toutes les routes. Le document est un preprint ArXiv.
Source
Thomas Steinecker, Denis Trescher, Alexander Bienemann, Thorsten Luettel et Mirko Maehlisch, « MILER: Semantic Mid-Level Representation for Sim-to-Real Reinforcement Learning in Unstructured Autonomous Driving », ArXiv 2609.20747v1 : résumé et preprint, PDF.